值得信赖的机器人,
PHAIN 面向 Physical AI 构建真实世界数据基础设施,
公司信息
总部
常州
研发中心
上海
生产制造
常州
团队规模
30 人
PHAIN 现有团队规模约 30 人,
工程研发与生产制造共享毫厘科技集团在常州的产能基础,
团队精简,
车规级的工程方法不是空谈。
集团的智能驾驶方案已累计搭载超过 100 万辆车,
客户的问题
机器人学到的动作,
人类的手能做复杂精细的操作;
机器人要学会同样的动作,
位置、
真正难的不是采集一次,
这不是我们一家的判断
- Open X-Embodiment / RT-X:22 种机器人、
527 项技能、 超过 16 万条任务轨迹, 研究显示跨机器人训练能带来正向迁移。
(arXiv:2310.08864) - DROID:约 7.6 万条真实环境采集轨迹,
约 350 小时。
(arXiv:2403.12945) - RH20T:超过 11 万条接触丰富的操作序列,
包含视觉、 力、 声音、 动作与人类示范。
(arXiv:2307.00595) - Omdia 2026 市场预测:2025 年全球人形机器人出货约 1.3 万台,
2035 年年出货量预测约 260 万台, 具身智能产业仍处早期阶段。
(Omdia《通用具身智能机器人 2026》)
我们在做什么
让 Physical AI 更快地从真实世界中学习。
构建值得信赖的 Physical AI 真实世界数据基础设施。
真正重要的不是采了多少数据,
PHAIN 如何工作
PHAIN STACK
三层体系 × 一条数据闭环,
从采集硬件到进化闭环,
PHAIN Studio
全链路数据管线,
对采集 Sense
标准前置 · 规格内置
时间同步、
对理解 Cognito
结构化数据供给
完成物体标注、
对进化 Evolve
扩增供给 · 评测回流
向 Gen 生成模型供给规格化的种子数据,
采集 Sense
无本体 ·
用专用硬件,
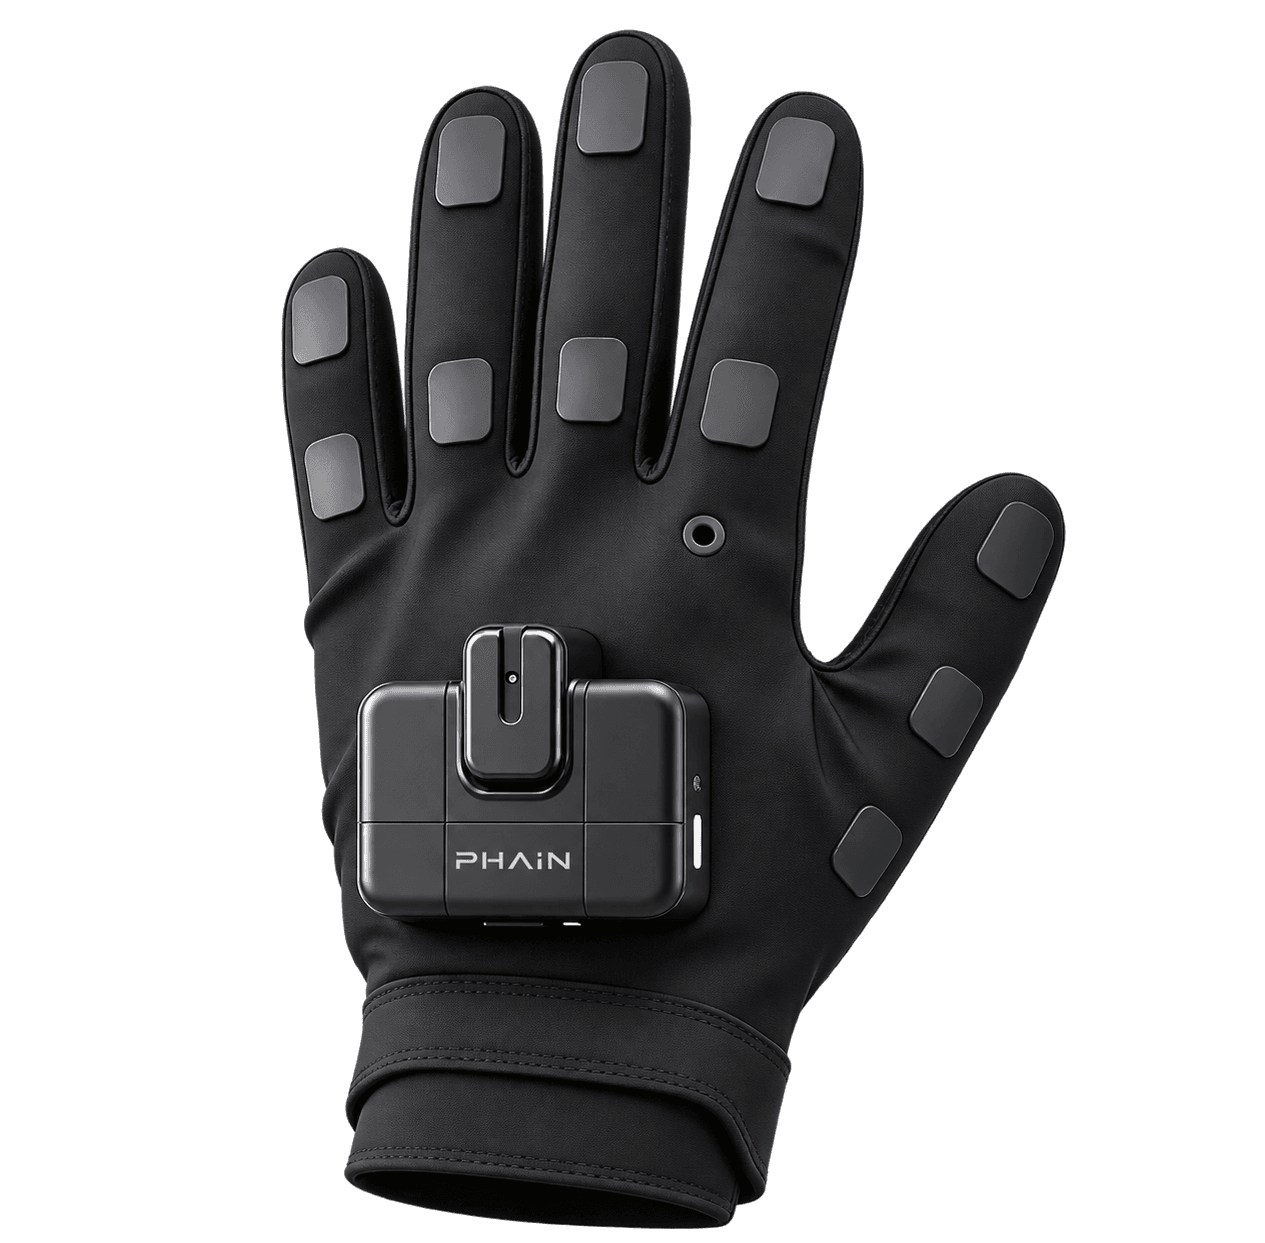
g03
数据手套 ·
≤1mm
指尖精度(Pro 系列)
电磁(EMF)与 IMU 双传感器融合定位,
25 DoF
自由度
抗遮挡
连续追踪
120Hz
最高帧率
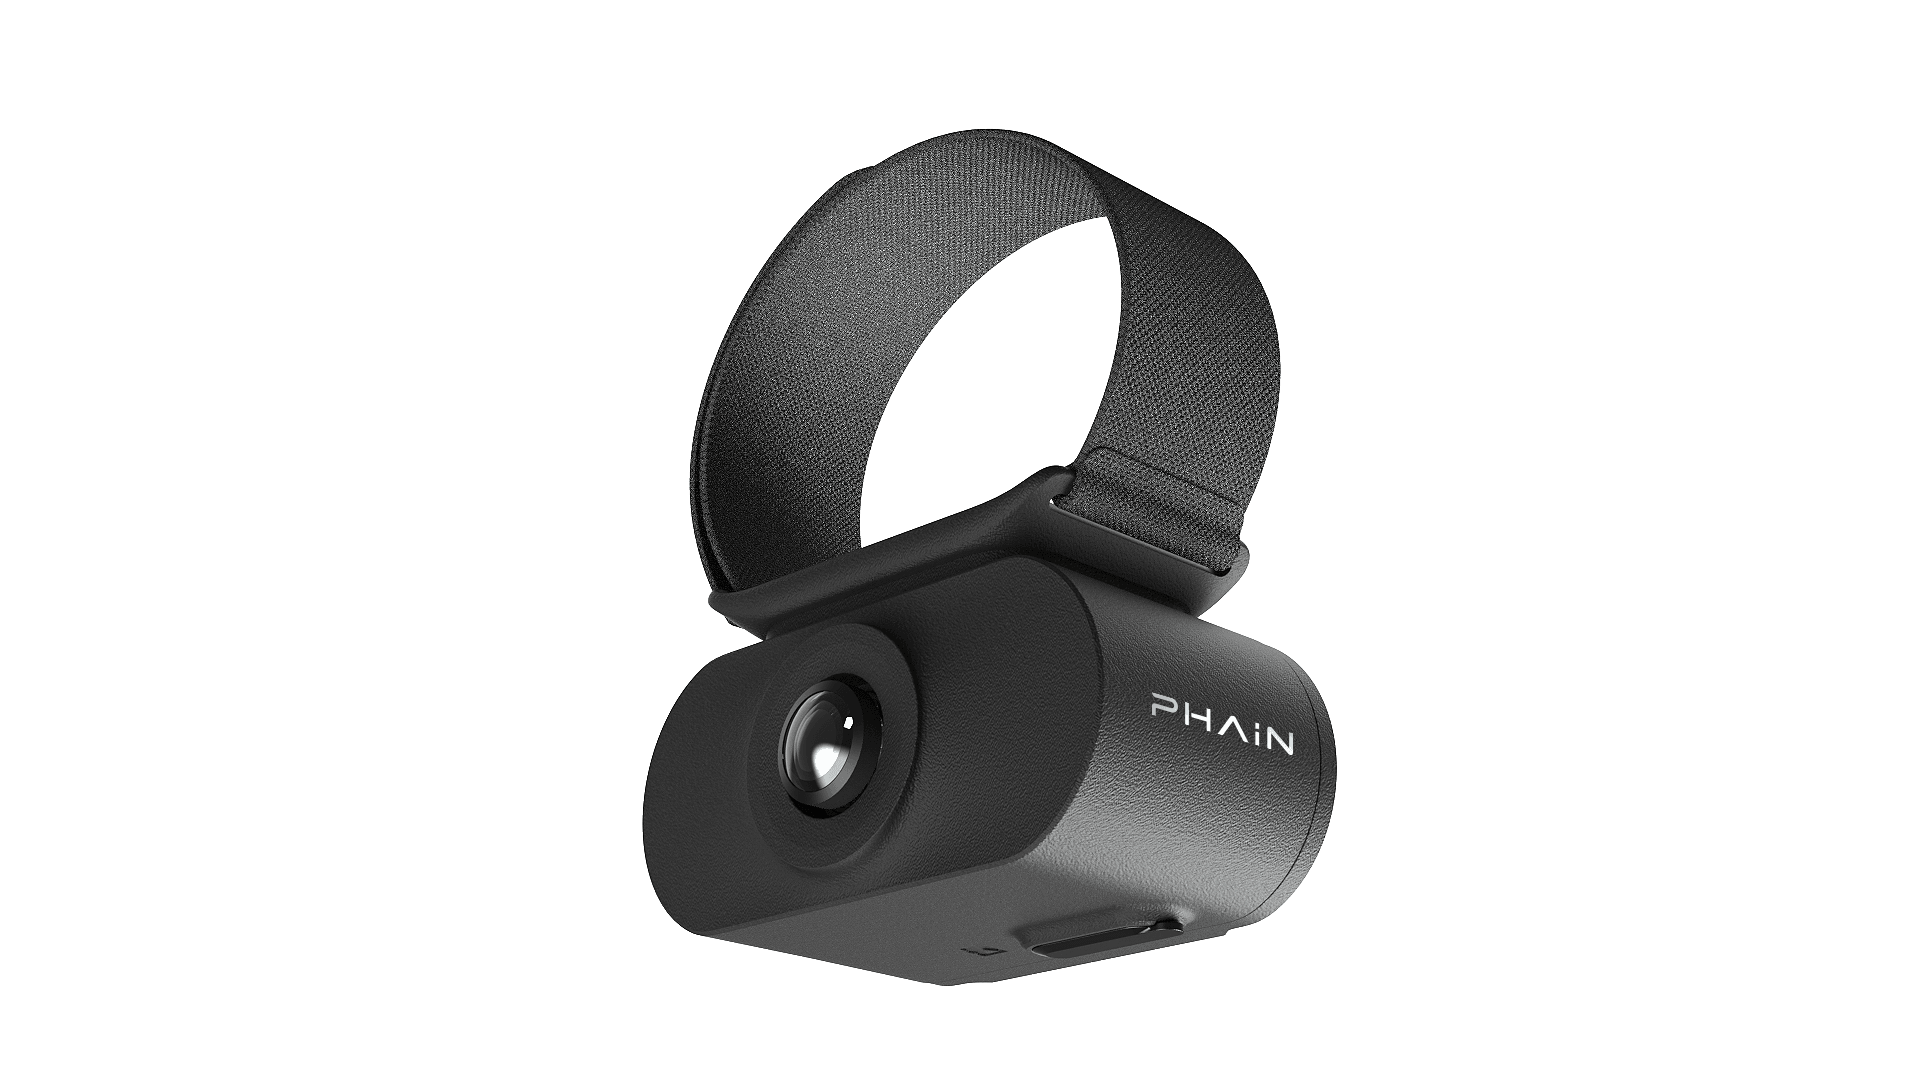
w03
腕带相机 ·
0.2–2m
近景工作范围
补上第一视角容易忽略的手部操作细节,
H165°/V130°
视场角
约70g
整机重量
<1ms
同步精度
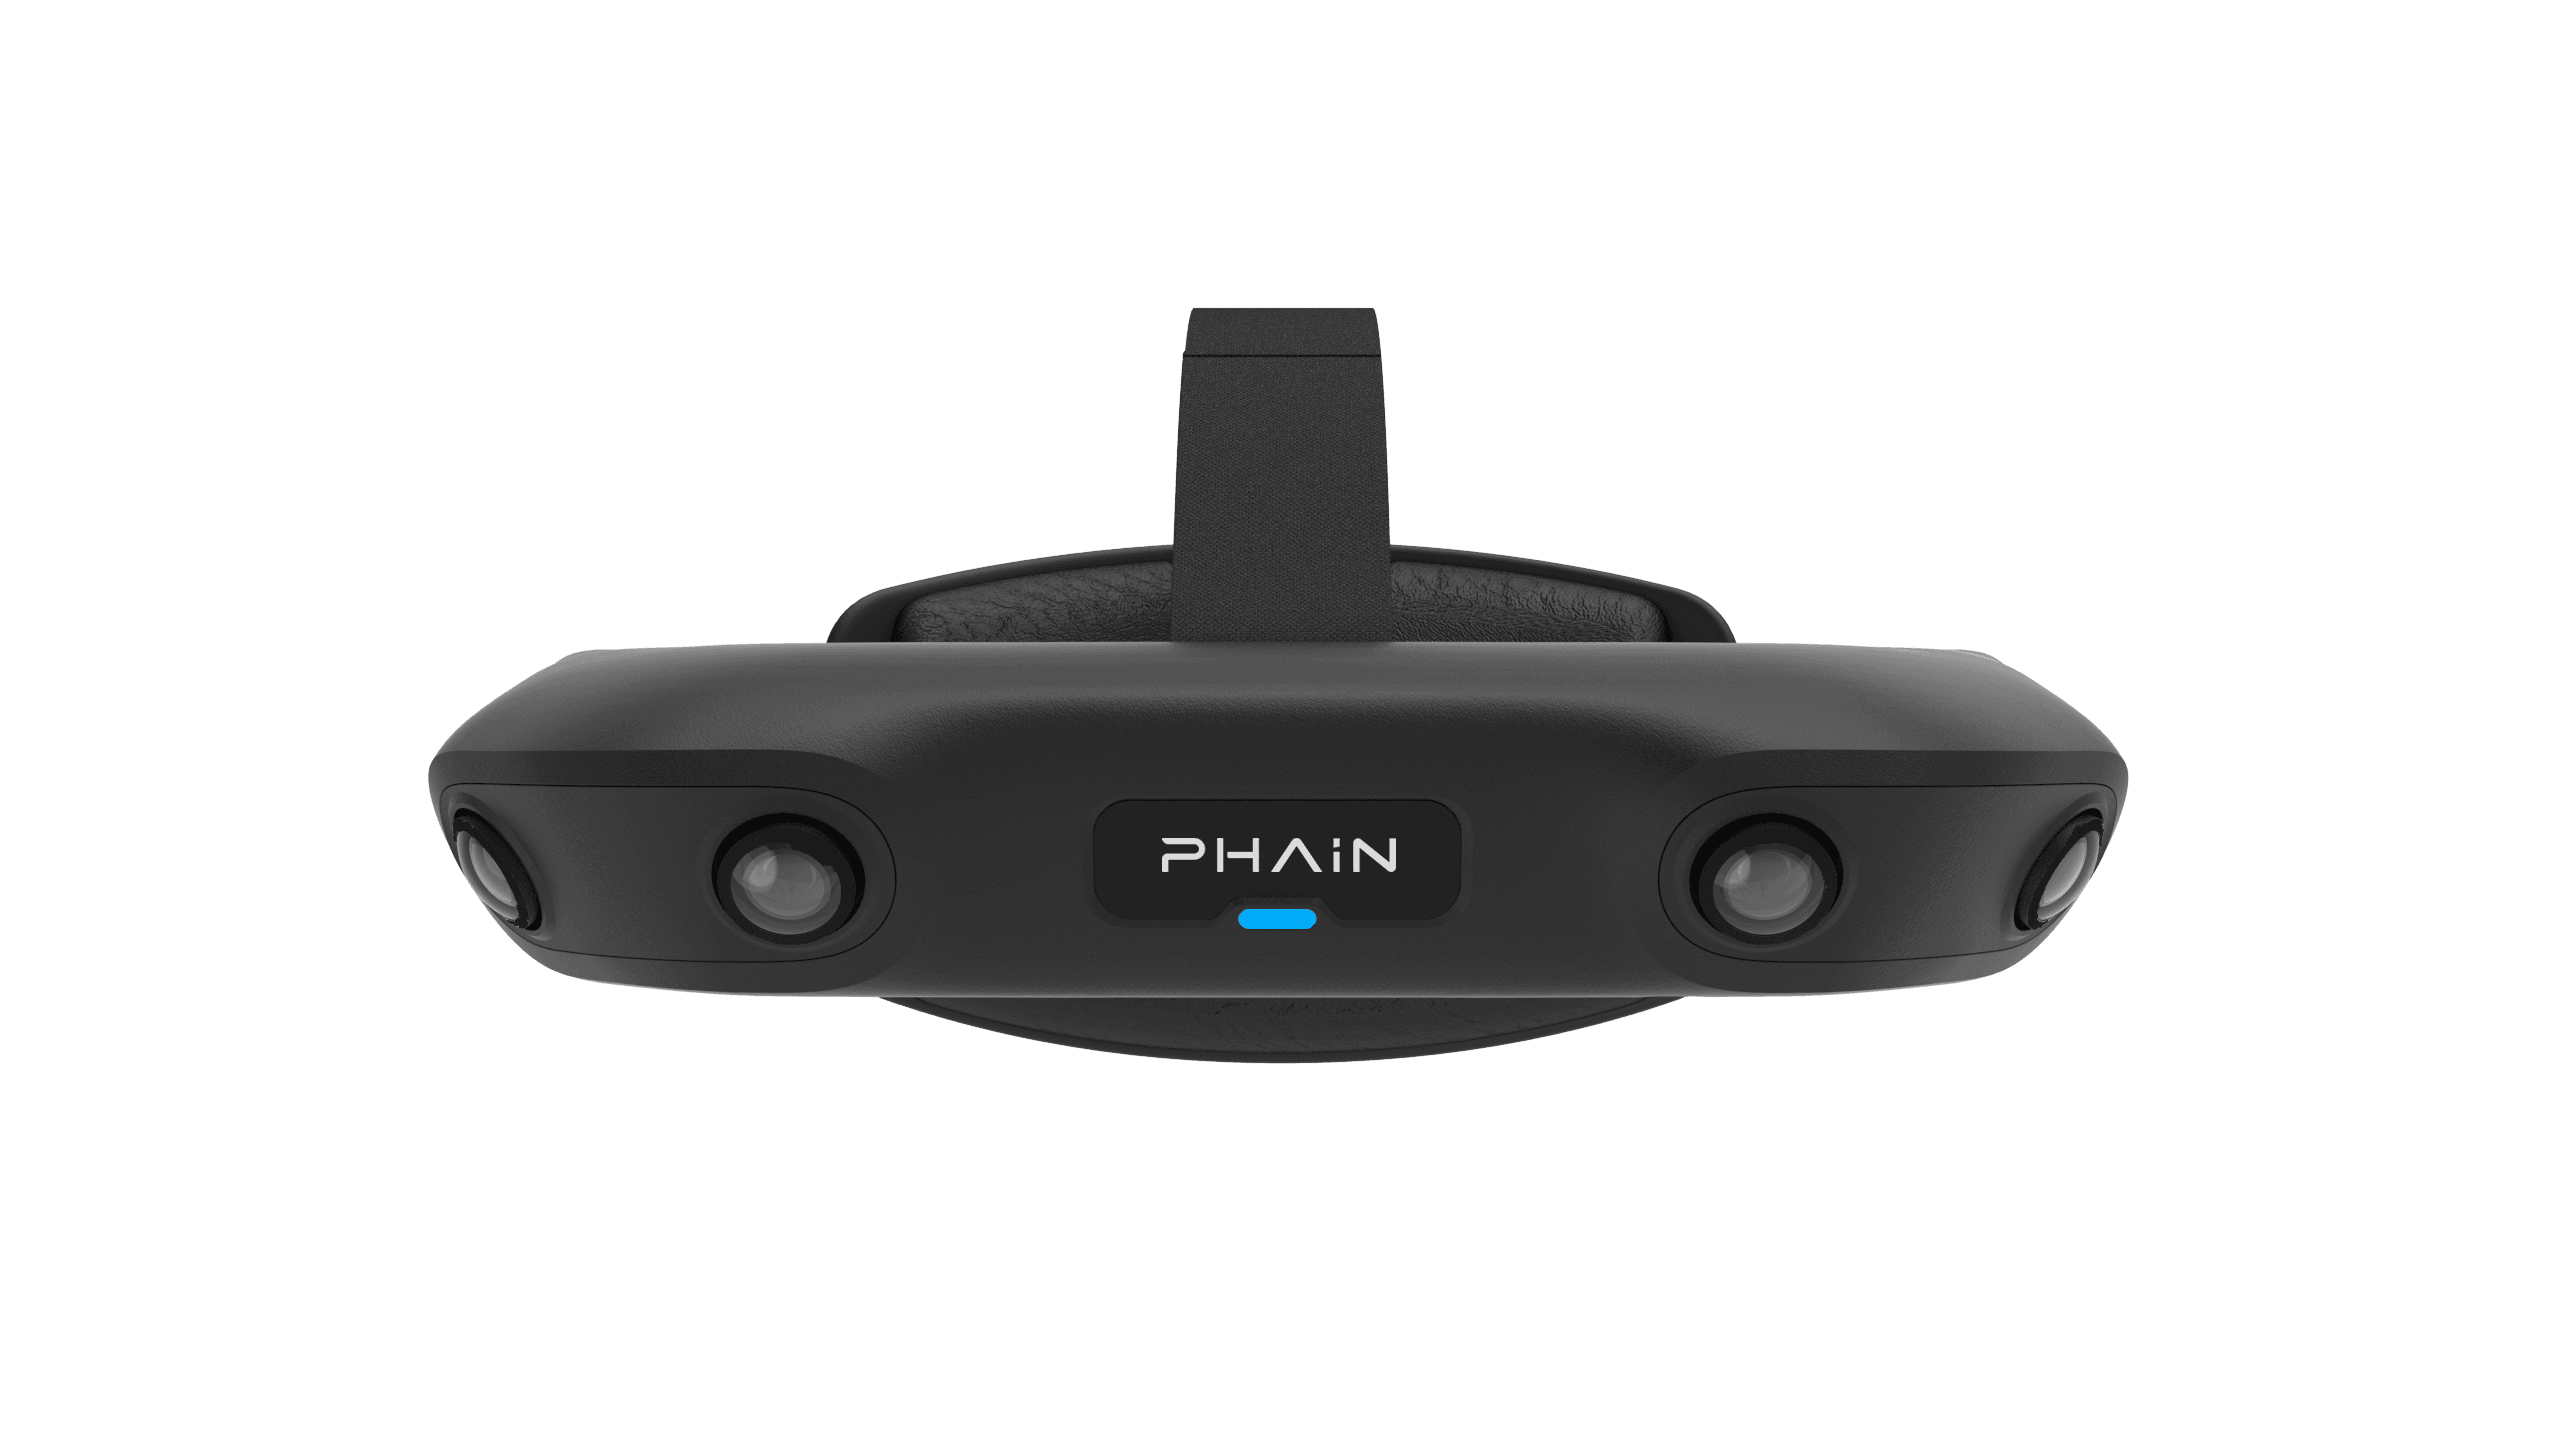
e03
第一视角设备 ·
无本体
轻量化第一视角
四路鱼眼相机拼接,
270°
拼接视野
<400g
整机重量
3h
续航
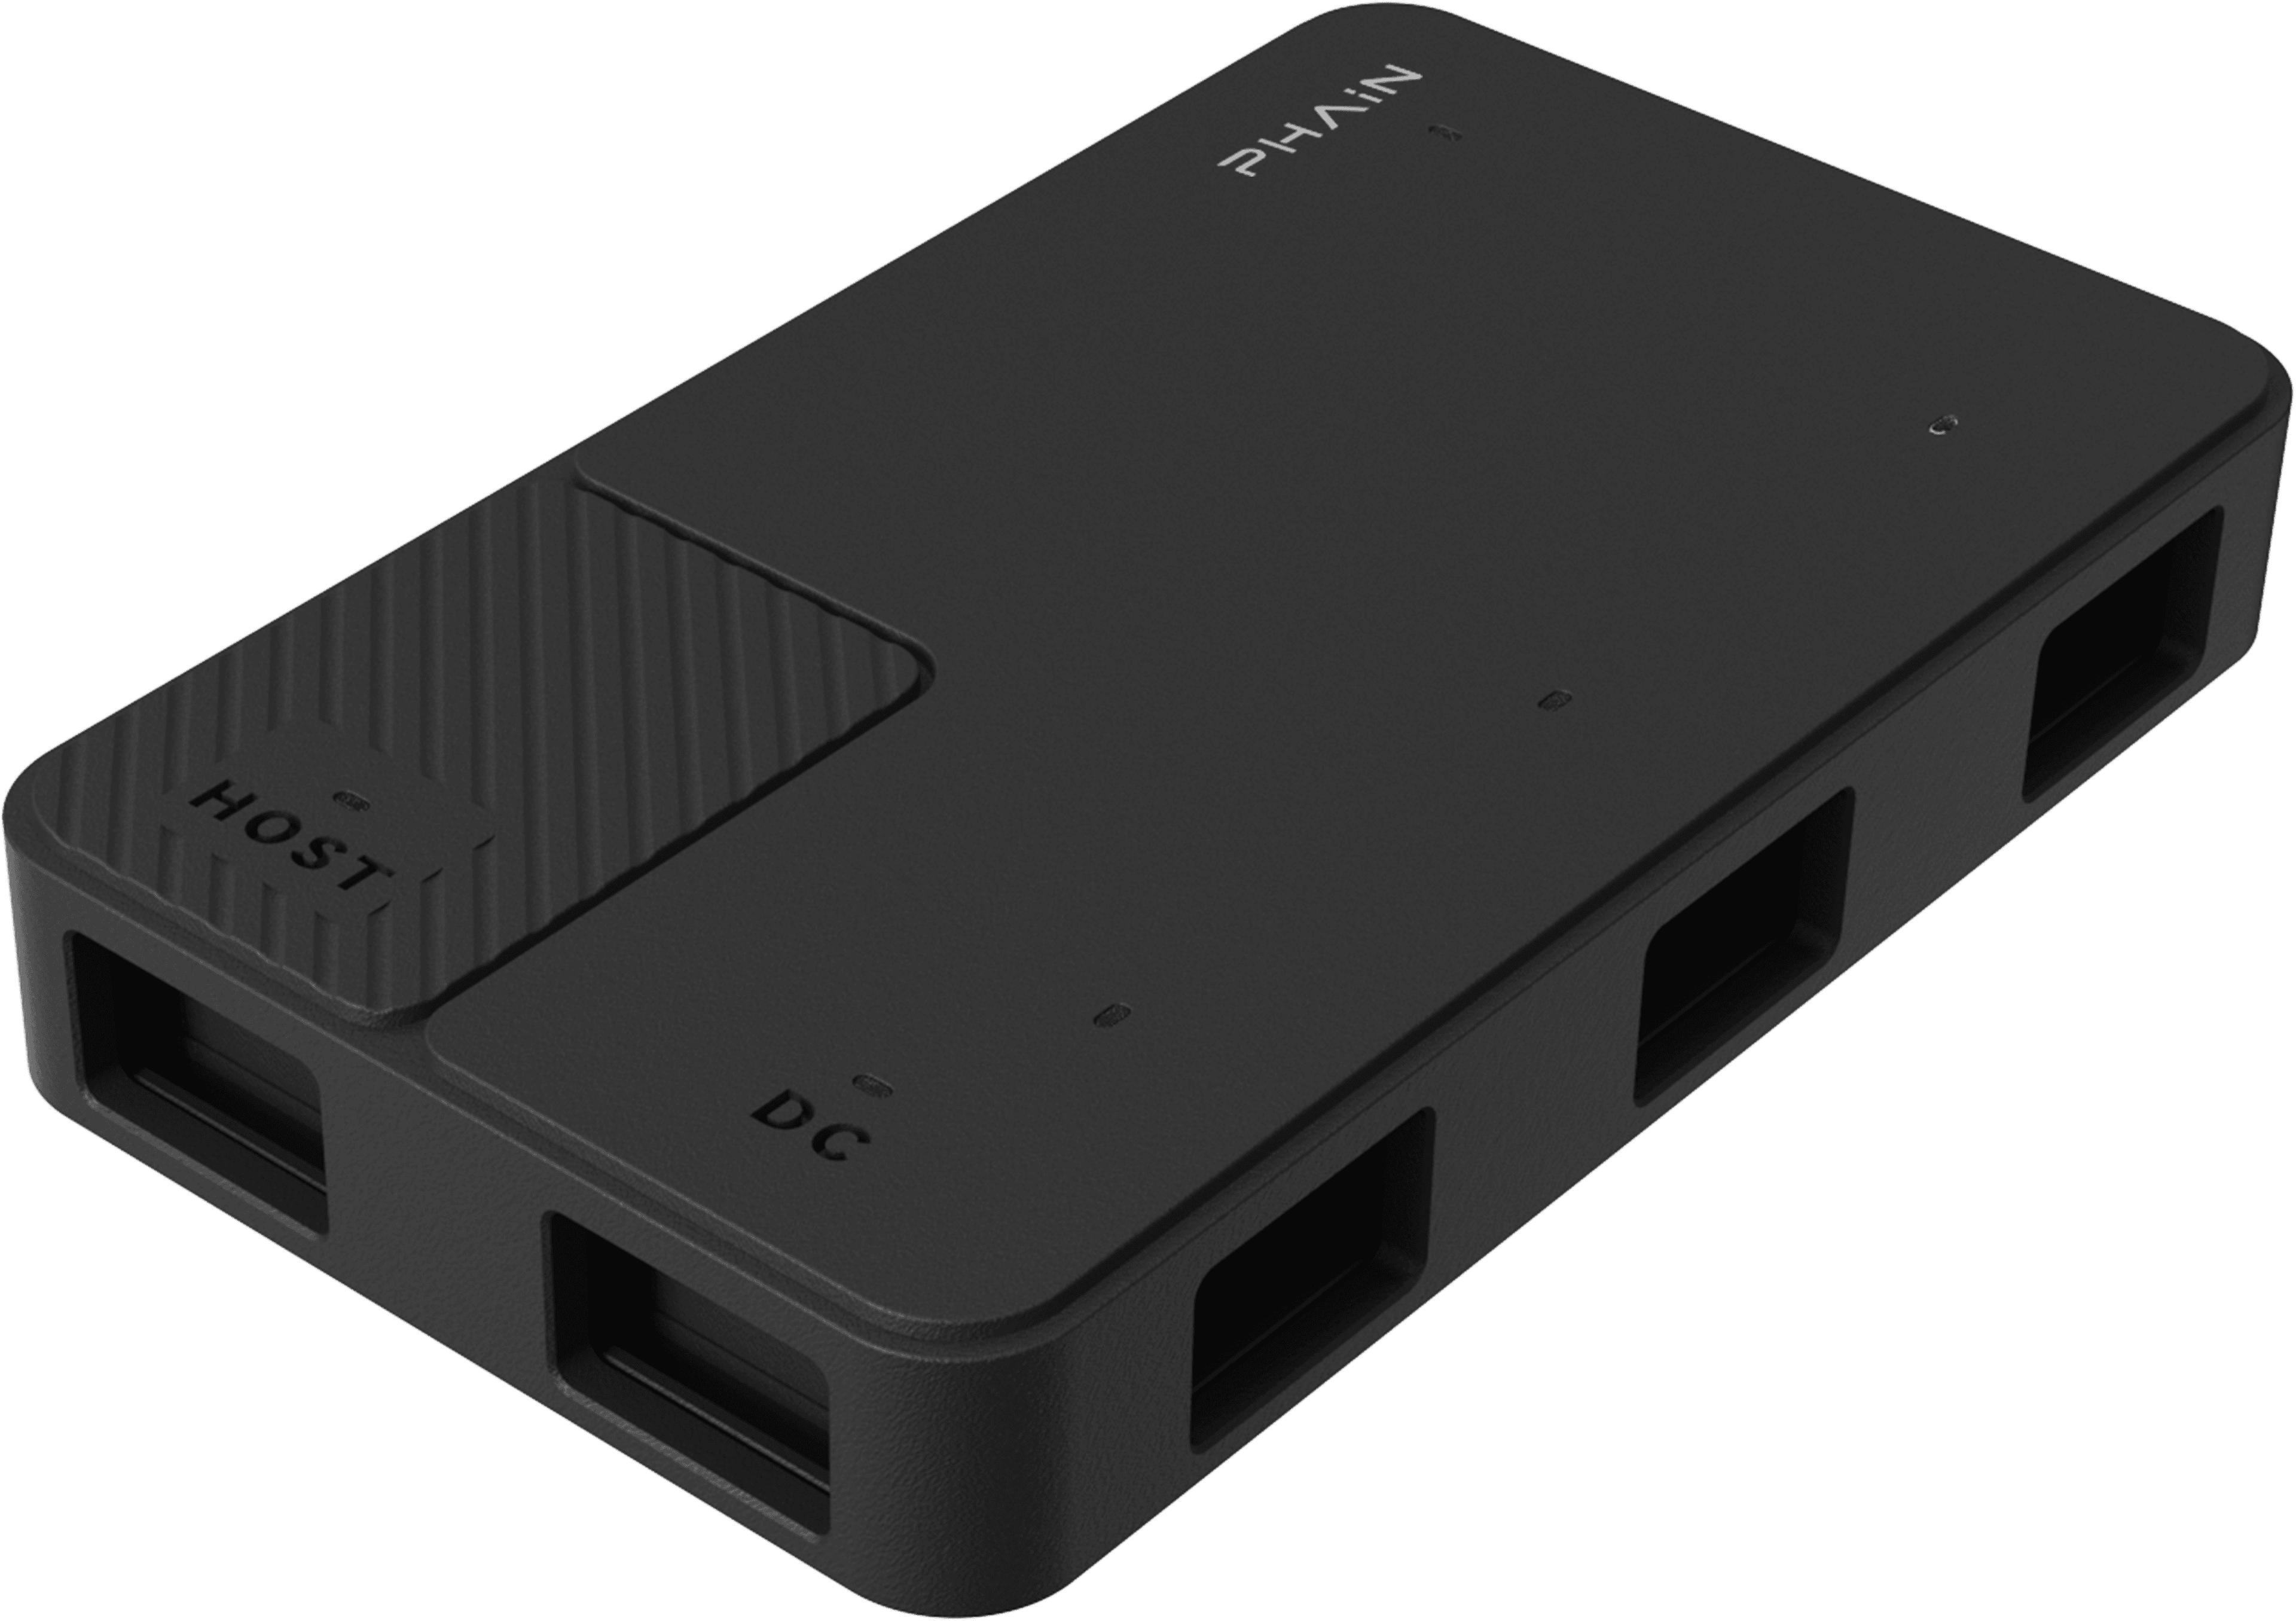
master
多模态主控 ·
<1μs
触发通道间偏差
把 G03、
<1ms
整体同步精度
1–120Hz
触发频率
约100g
整机重量
理解 Cognito
亚毫秒级对齐 ·
用 Fuse 融合引擎与 Post 云端解算,
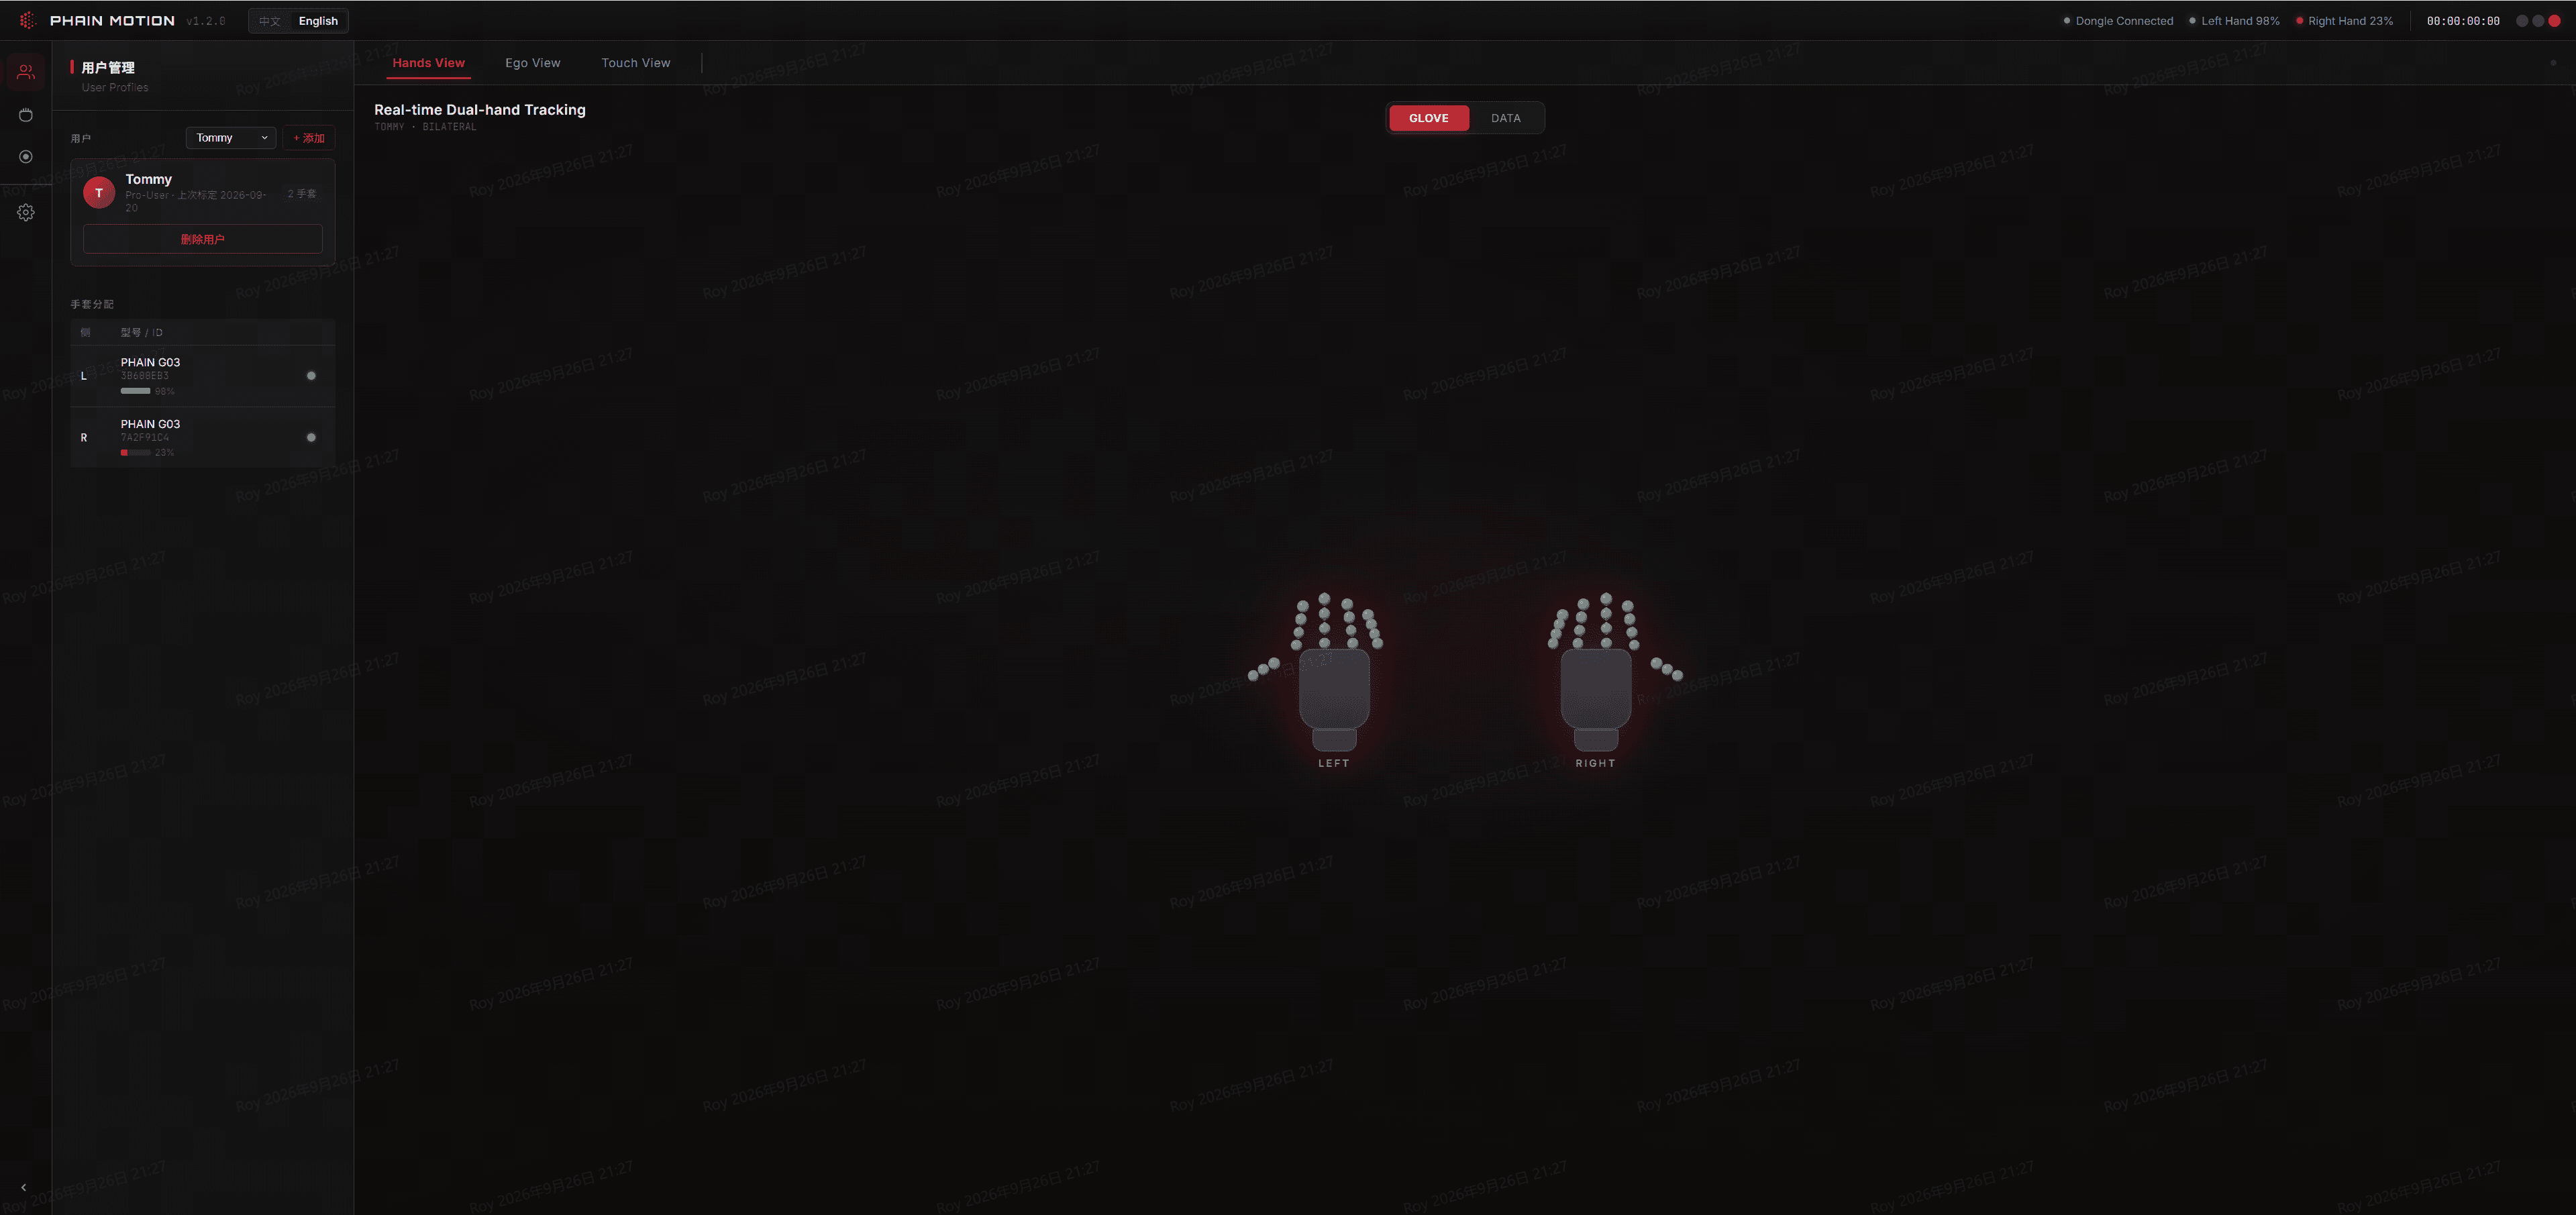
Fuse
实时 ·
亚毫秒级
多模态对齐与融合解算
把手套、
Post
后处理 ·
云端高精度解算
面向离线数据的二次解算
进一步提升可训练数据的精度上限。
Fuse 融合引擎与 Post 云端后处理仍是我们正在构建的能力,以上是目标方向,不是当前版本已经交付的指标。
进化 Evolve
以生成与评测驱动数据自我进化
用 Gen 生成模型扩增数据,
Gen
生成模型 ·
100×
真实数据扩增
在不稀释真实性的前提下,
Eval
评测模型 ·
评测驱动
指导下一轮采集需求
把评测结果回写给采集与生成环节,
Gen 生成模型与 Eval 评测模型仍是我们正在构建的能力,以上是目标方向,不是当前版本已经交付的指标。
全链路数据管线,
再往后是 Mind-Train 训练、
场景、
Real2Sim 与 Sim2Real 的双向闭环仍是我们正在构建的方向,尚未成为已交付的既成能力。
为什么选择 PHAIN
从最难的数据问题开始。
从最难的问题切入
我们从最难的数据问题开始:接触、
能解决这类数据,
≤1mm RMS
G03 指尖位置精度
连接人类示范与机器人学习
人类怎么做,
PHAIN 把这段工作变成了产品,
不用自己摸索
硬件、
采集设备、
您拿到的不是零散的工具,
一条走得通的路径
持续积累的合作资产
每一次合作,
第二次合作会比第一次更快。
第二次更快
怎么开始合作
从验证一个任务开始,
先验证一个任务
用您的一个真实任务,
范围明确,
自己团队长期采集
如果您希望自己团队长期采集,
建立可重复的数据管线
把验证过的方法,
持续获得目标任务数据
如果您希望专注在模型迭代上,